
von Björn Hempel
FrSky Servos – Installation und Konfiguration - FBUS-Digitalbetrieb
1. Systemübersicht & Funktionsprinzip
Die programmierbaren bürstenlosen Servos von FrSky (insbesondere die Xact-Serie wie BLS6503H für die Taumelscheibe und BLS6501H für das Heck) unterstützen den vollständig digitalen Busbetrieb über das FrSky FBUS-Protokoll.
Im reinen FBUS-Betrieb entfällt die traditionelle PWM-Verkabelung vollständig: Ein einziges serielles Datenkabel steuert alle Servos gemeinsam an und überträgt gleichzeitig deren Telemetriedaten zurück zum Flight Controller bzw. Sender.
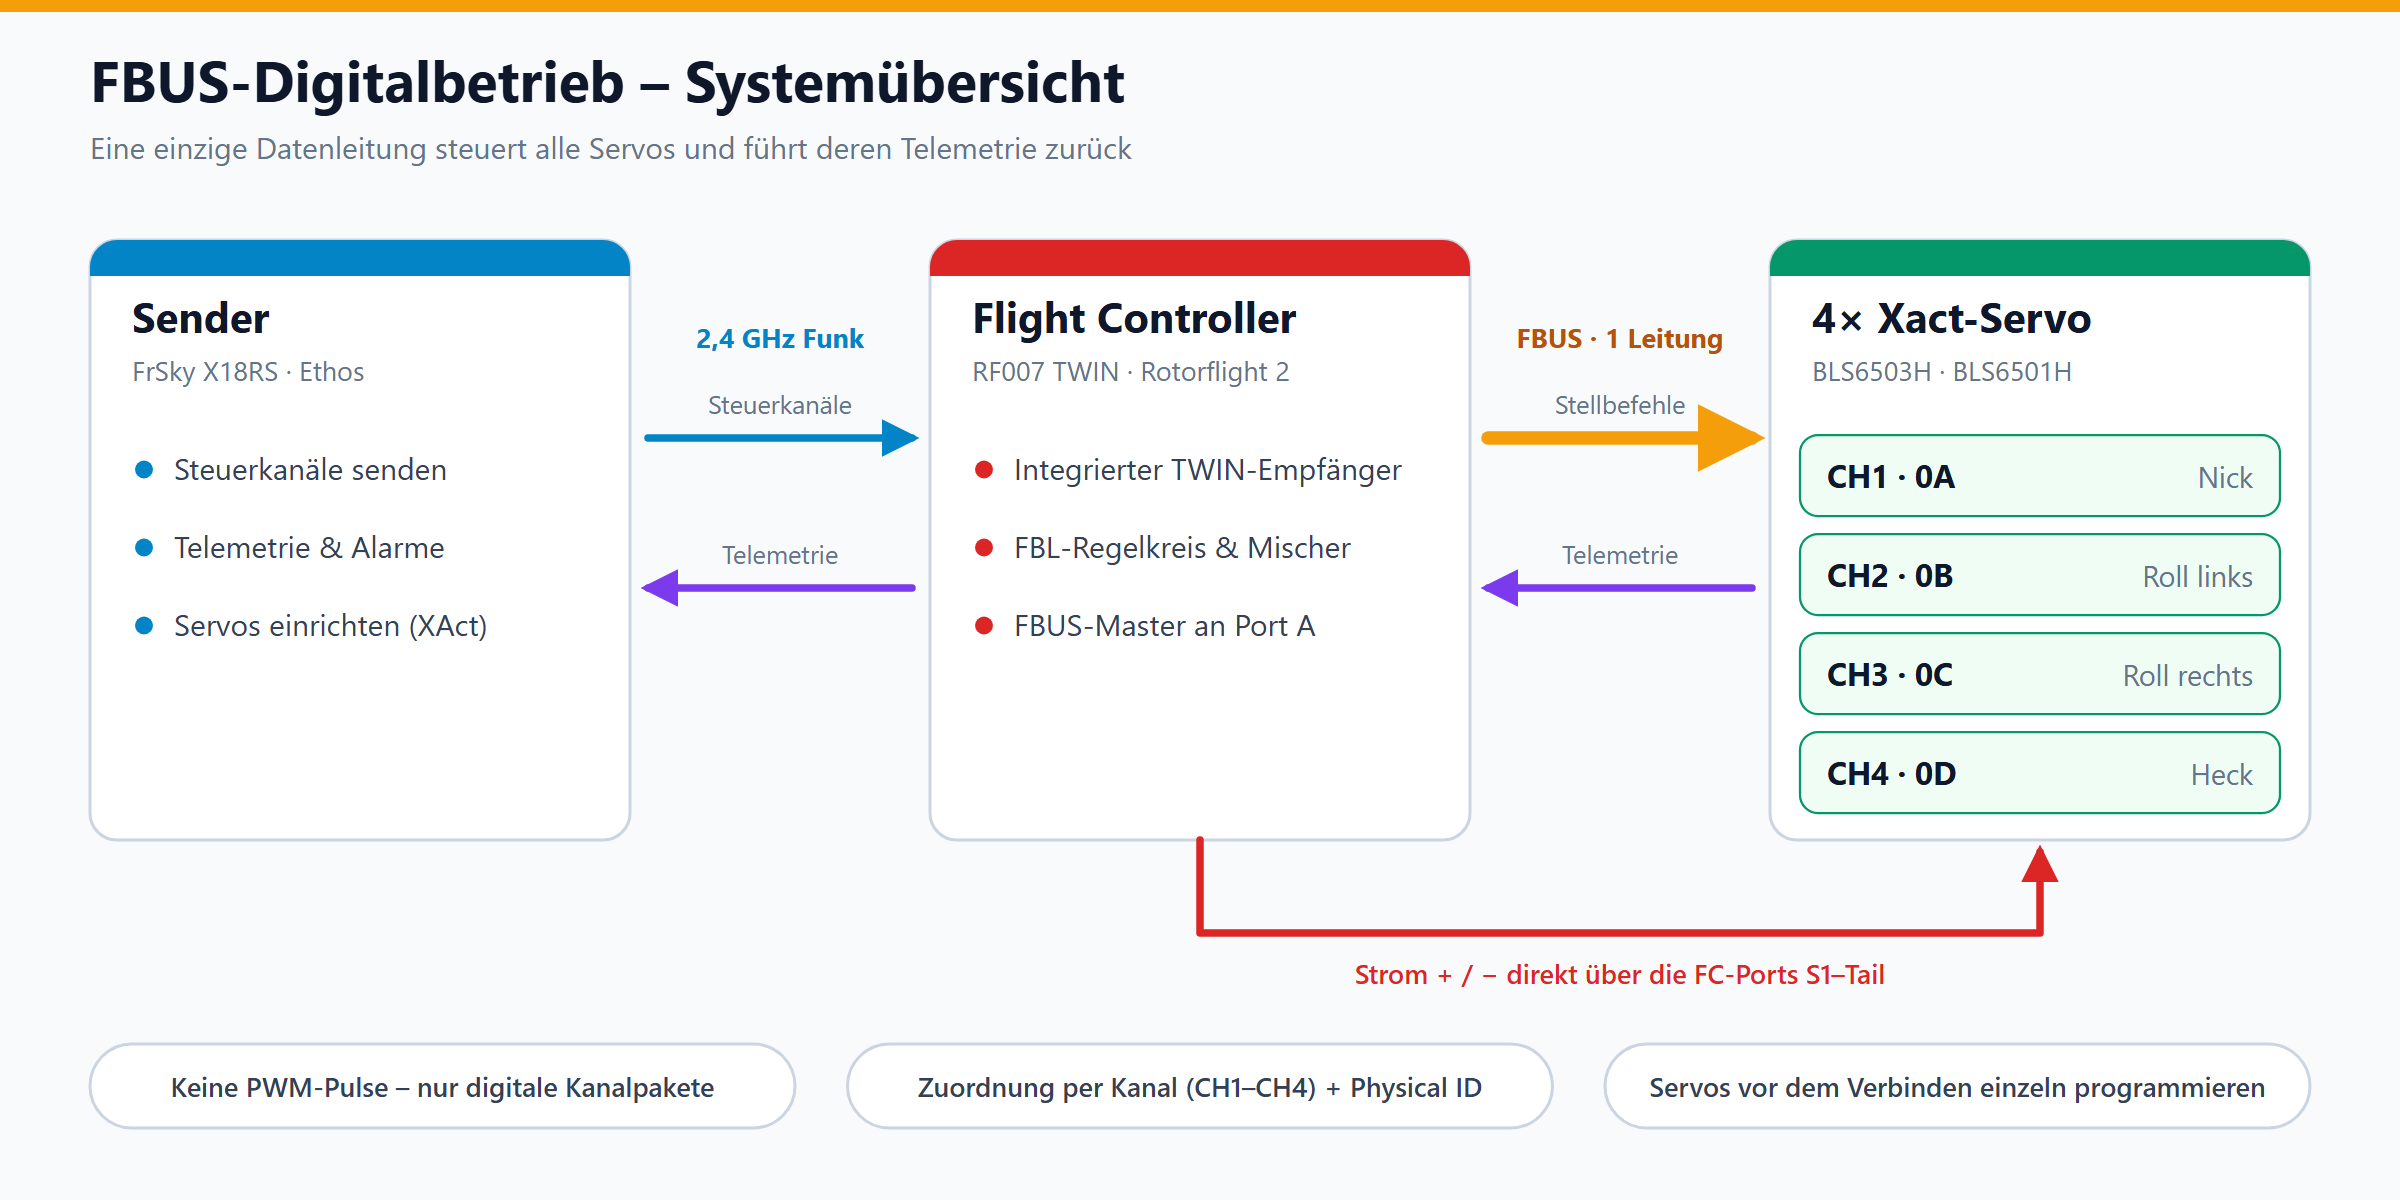
System-Blockdiagramm: Sender (X18RS) → Flight Controller (RF007 TWIN) → vier Xact-Servos. Steuerung und Telemetrie laufen über eine FBUS-Leitung, der Strom direkt über die FC-Ports S1–Tail.
Warum Mittenimpulse und PWM-Frequenzen bei FBUS irrelevant sind
Im klassischen PWM-Betrieb mussten für jedes Servo zwei kritische Parameter exakt eingestellt werden:
- Mittenimpuls: Standard 1520 µs oder 760 µs (Narrowband beim Heck).
- PWM-Frequenz: z. B. 333 Hz für die Taumelscheibe oder 560–700 Hz fürs Heck.
Wichtig: Reiner FBUS-Busbetrieb: Keine PWM-Signale mehr auf der Leitung
- Keine Mikrosekunden-Pulse: Über den digitalen FBUS fließen keine analogen High-Zeiten, sondern digitale 11-Bit-Kanalpakete (Wertebereich 192 bis 1792, digitaler Neutralwert 992 entspricht 1500). Ein 760-µs-Narrowband-Impuls existiert auf dem Bus nicht – das Heckservo wird wie alle anderen Servos mit voller digitaler Auflösung angesteuert.
- Keine PWM-Timer-Frequenzen: Die Wiederholrate der Stellbefehle wird nicht von PWM-Hardware-Timern bestimmt, sondern allein durch die Framerate des FBUS-Datenstroms (vom FBL-Controller als FBUS_MASTER mit bis zu 144 Hz oder höher getaktet).
- Kanäle statt Steckplätze: Welches Servo welche Steuerfunktion übernimmt, bestimmt nicht mehr der physische Steckplatz am Controller, sondern die im Servo hinterlegte Kanalzuordnung (Channel).
2. Hardware-Verkabelung & Bus-Topologie
2.1 Stromversorgung: Direkt über die FC-Servoports S1–S3 und Tail
Bei der Ansteuerung über FBUS ist keine externe Stromverteilung oder ein separater Bus-Power-Hub erforderlich. Die Stromversorgung der Servos erfolgt wie gewohnt direkt über die Servoports des Flight Controllers:
- Gemeinsame FC-Stromschiene: Auf dem Flight Controller (Vantac / FrSky RF007 TWIN) sind die Plus- (+) und Minus-Pins (-) der Ports S1, S2, S3, Tail und ESC intern über eine massive Kupferschiene miteinander verbunden.
- BEC-Einspeisung: Das BEC des Reglers (z. B. 8,4 V HV) versorgt diese interne Schiene über den ESC-Port.
- Anschluss der Servos: Jedes Servo wird mit seinem Standard-Servostecker (Plus rot und Minus schwarz/grau) direkt an seinen Port am Flight Controller angesteckt:
- Servo 1 (Nick) → Port S1 (Pin + und Pin -)
- Servo 2 (Roll L) → Port S2 (Pin + und Pin -)
- Servo 3 (Roll R) → Port S3 (Pin + und Pin -)
- Servo 4 (Heck) → Port Tail (Pin + und Pin -)
- PWM-Signalpin bleibt frei: Die Signal-Pins der Buchsen S1–Tail am FC bleiben unbeschaltet (bzw. das Signal-Kabel wird nicht in die Buchse geführt), da Rotorflight die Servos nicht per PWM, sondern digital über den FBUS steuert.
2.2 Signalführung: Ausschließlich FBUS-Busleitung (Gelb) von Port A (UART4) im Stern
Die gesamte digitale Kommunikation (Steuerbefehle und Telemetrie-Rückkanal) läuft über eine einzige Signalleitung von Port A, die über einen Signal-Sternpunkt parallel an alle 4 Servos verteilt wird:
- Kein Ein-/Ausgang am Servo: FrSky Xact Servos verfügen über keinen separaten Ein- und Ausgang am Servogehäuse, sondern über ein einzelnes Standard-3-Pol-Servokabel (Plus rot, Minus schwarz/grau, Signal gelb).
- Am Rotorflight Flight Controller wird Port A (JST-SH 4-Pin / UART4) genutzt:
- Pin 1 (TX4, ganz links): FBUS-Signal (bidirektional, Half-Duplex Single-Wire). Dies ist das einzige Kabel, das von Port A abgeht!
- Pin 2 (RX4): Bleibt unbeschaltet (NC / frei).
- Pin 3 (5V): Bleibt unbeschaltet (NC / frei) – Achtung: Niemals für Servos nutzen!
- Pin 4 (GND, ganz rechts): Bleibt unbeschaltet (NC / frei) – die gemeinsame Signalmasse (Common Ground) ist bereits intern auf dem Board über die Servoports S1–Tail hergestellt.
- Stern-Verteilung (Bus-Knoten): Die gelbe Signalader von Port A Pin 1 (TX4) führt auf einen zentralen Signal-Sternpunkt (z. B. ein 4-fach Signal-Verteilerkabel oder zusammengeführte Signalpins). Von diesem Knotenpunkt zweigt das Signal sternförmig parallel auf die gelben Signalleitungen aller 4 Servos ab.
- Saubere Trennung: Jedes Servo steckt mit seinen beiden Stromversorgungs-Pins (Plus und Minus) in seinem jeweiligen FC-Port (S1–S3, Tail), während die einzelnen gelben Signalleitungen am Sternpunkt zusammenlaufen.
Tipp: Vor dem ersten Zusammenstecken: Einzeln adressieren!
Alle FrSky Servos kommen ab Werk mit identischer Standard-ID und Kanal 1. Schließe neue Servos vor dem Zusammenstecken des Busses einzeln direkt an den Sender bzw. Empfänger an, um Kanal und ID zu vergeben. Andernfalls kommt es auf dem Bus sofort zu Kollisionen.
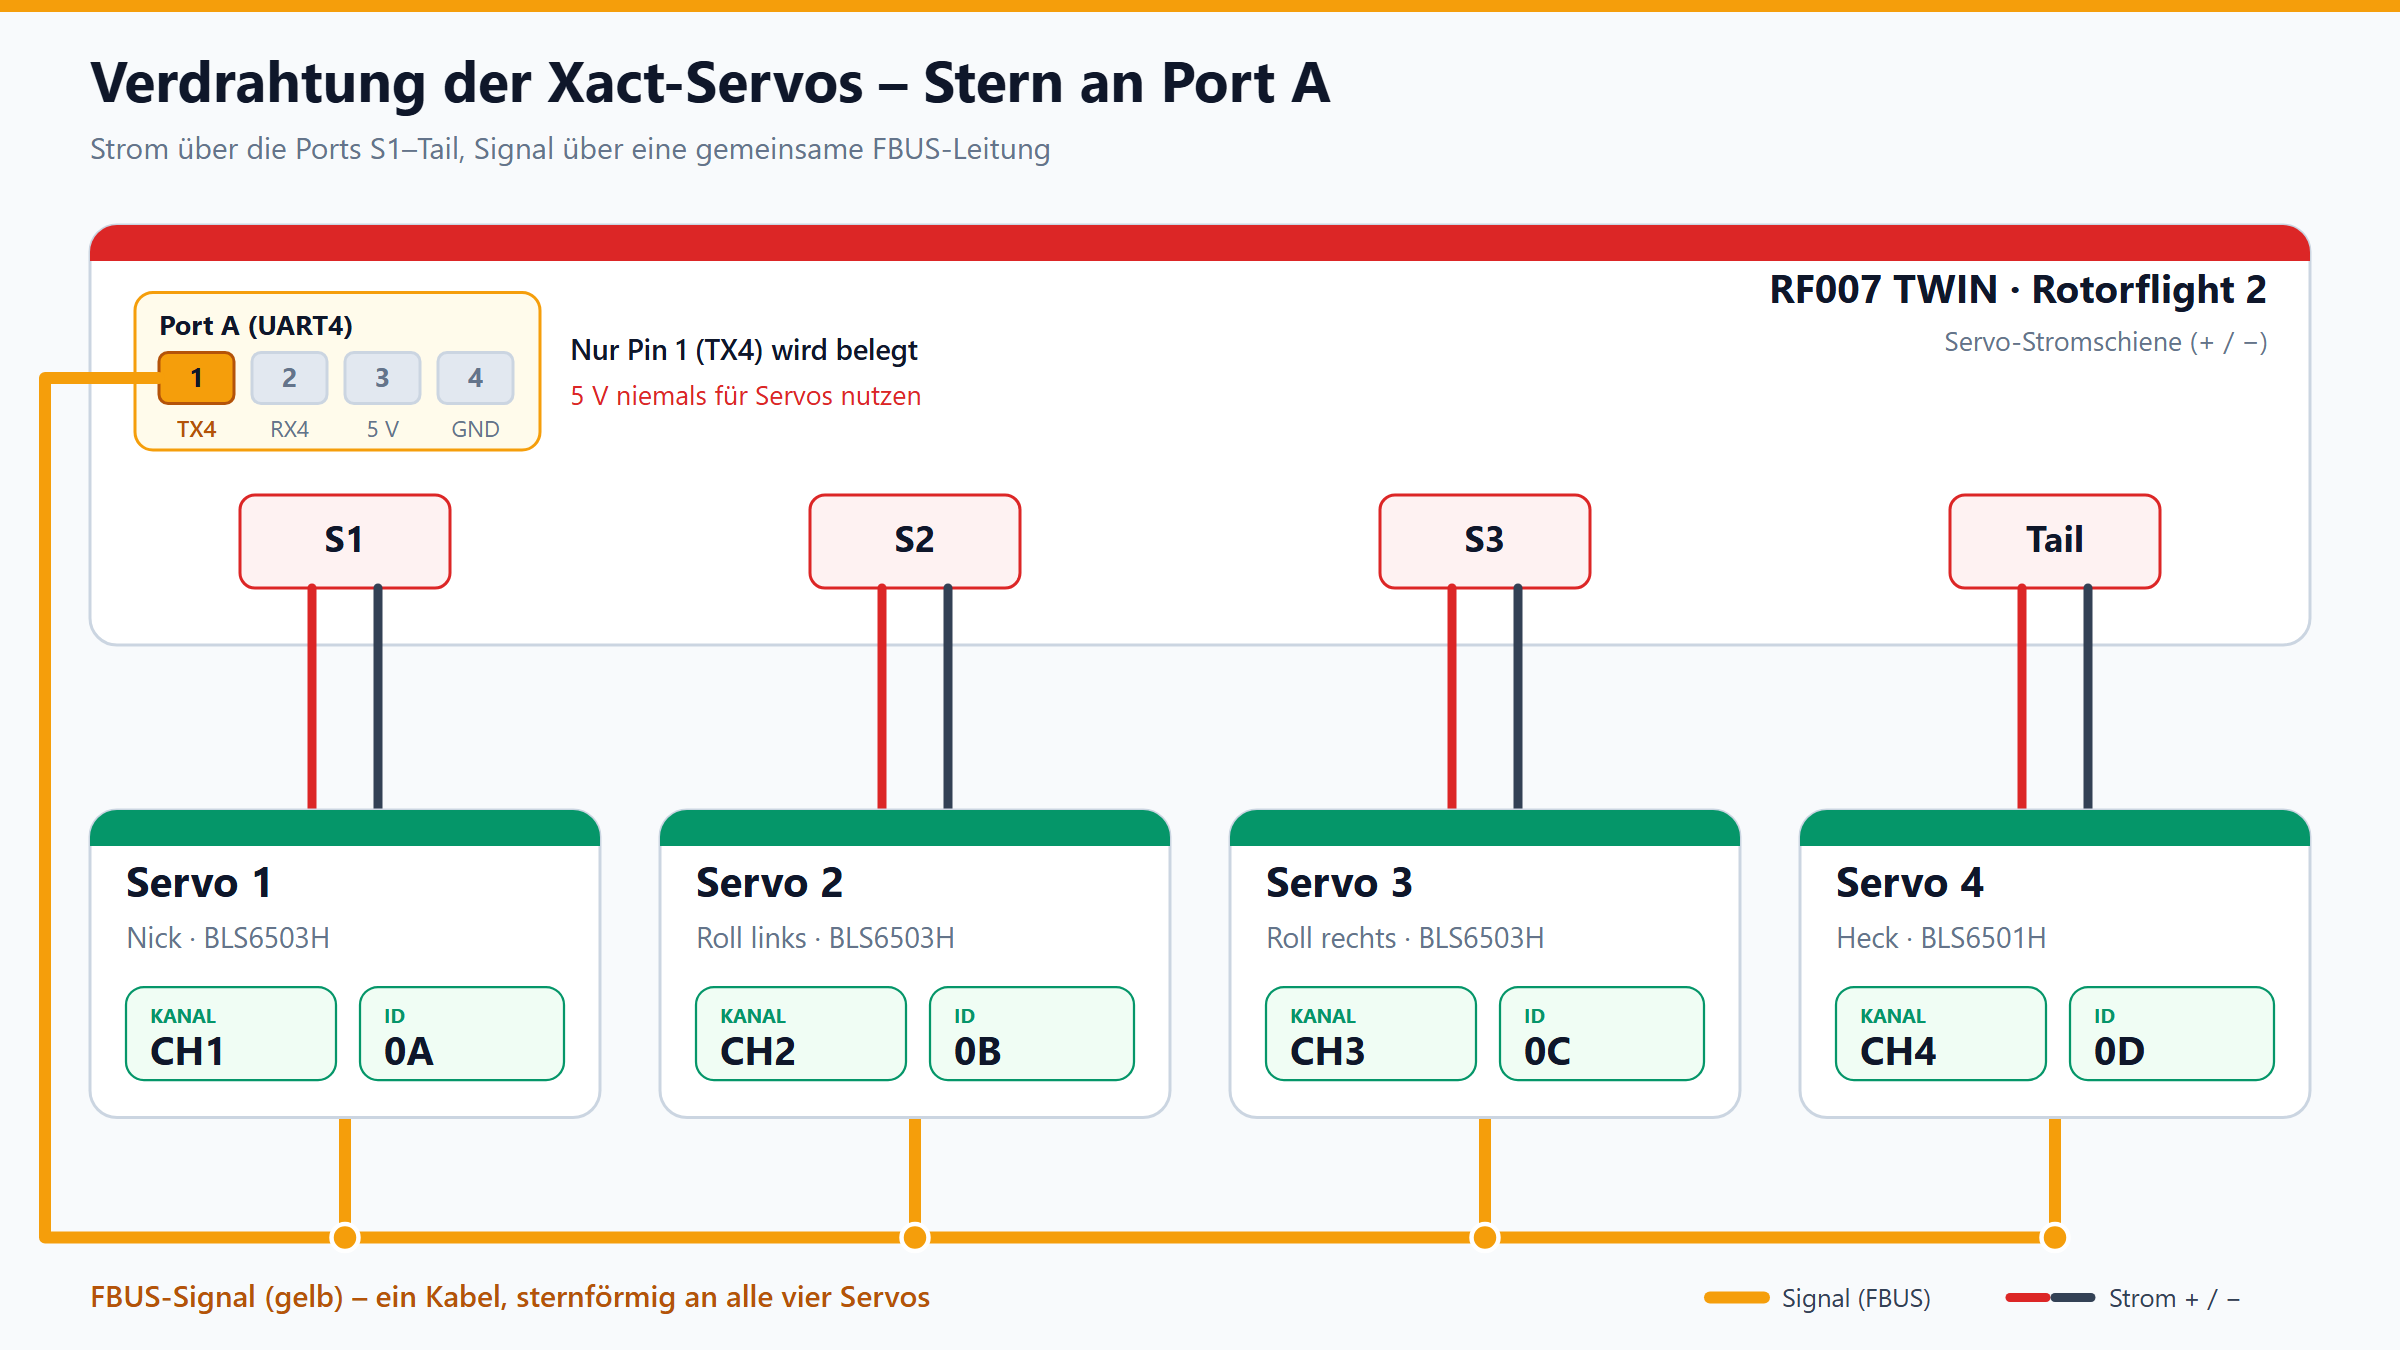
Verdrahtung der Xact-Servos – Signal als FBUS-Stern von Port A (Pin 1, TX4), Strom (+/−) über die Servoports S1–Tail.
3. Sender-Setup in FrSky Ethos (X18RS)
Die Konfiguration der Servos erfolgt komfortabel direkt am Ethos-Sender über das integrierte Servotool.
3.1 Vorbereitung: XAct Lua-Konfigurationsskript via FrSky Suite installieren
Damit der Menüpunkt für die Servo-Konfiguration auf der X18RS unter Ethos überhaupt zur Verfügung steht, muss das offizielle Lua-Konfigurationstool von FrSky auf dem Sender installiert sein. Dies geschieht am PC oder Mac über die FrSky Suite (ab Version 2.0.x):
- Sender verbinden: Die FrSky X18RS einschalten, per USB-Kabel mit dem PC verbinden und im Display den Modus Ethos Suite wählen.
- FrSky Suite starten: Die Software erkennt den Sender automatisch als ETHOS · X18RS.
- Lua Library öffnen: Im linken Seitenmenü unter dem verbundenen Sender auf Lua library klicken.
- Skript „XAct“ installieren:
- In der Liste der verfügbaren Skripte nach XAct suchen (Config script for FrSky XAct.).
- Die aktuelle Version (z. B. 2.0.5) auswählen und auf [ Install ] (bzw. Reinstall) klicken.
- Die Suite überträgt das Skript automatisch in das korrekte Systemverzeichnis auf dem Sender (scripts/ bzw. System Device Config).
- Der Status wechselt auf grün: Up to date.
- USB sicher trennen: Nach Abschluss der Installation den Sender abstecken und normal starten.
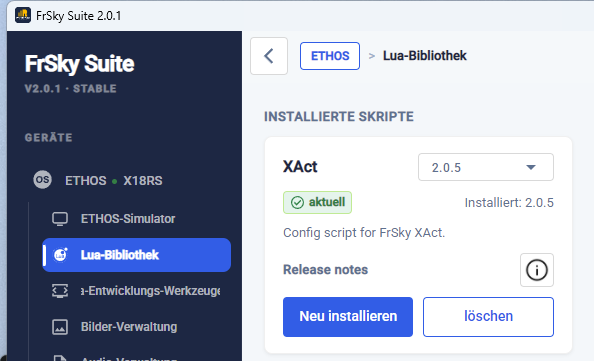
FrSky Suite 2.0.1 – Installation des offiziellen Lua-Konfigurationsskripts „XAct“ (v2.0.5) über die Lua library.
3.2 Menüaufruf & Erkennung in Ethos
- Sender einschalten und Modell auswählen.
- In das Menü System → Gerätekonfiguration (Device Config) navigieren.
- Den Menüpunkt XAct (bzw. FrSky Servos) auswählen – dieser Eintrag wird durch das zuvor installierte Lua-Skript bereitgestellt.
- Das angeschlossene Servo wird über FBUS erkannt und dessen Parameter geladen.
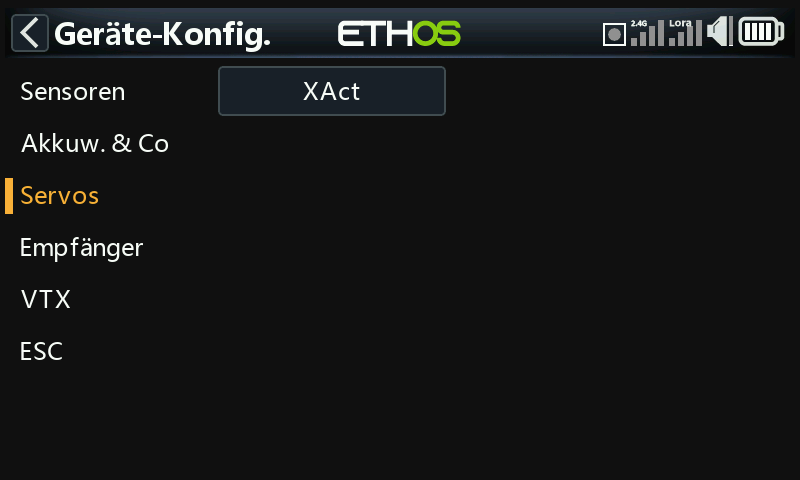
Ethos Systemmenü -> Geräte-Konfig. -> Servos mit dem installierten Lua-Tool „XAct“.
Wichtig: Unterscheidung: Geräte-Konfig. vs. Telemetrie
- Geräte-Konfig. → Servos → XAct (Screenshot oben): Dient ausschließlich der Parameter-Programmierung (Kanal, Mitten, Limits, Physical ID) über das FrSky OTA-Protokoll. Dies funktioniert nur, wenn das jeweilige Servo direkt am Sender oder Empfänger angesteckt ist! Ob Servos an Port A des Flight Controllers hierüber in Rotorflight 4.6.0 konfiguriert werden können, ist nicht verifiziert. WingFlight programmiert Bus-Servos bereits über den FBUS-Master (src/main/drivers/fbus_xact.h:24-27); der Rotorflight-Quellcode liegt lokal nicht vor.
- Telemetrie-Werte (Volt, Ampere, Temp): Erscheinen nicht in der Geräte-Konfig., sondern unter Modell → Telemetrie → Sensoren suchen (siehe Abschnitt 3.6 und 4.1).
3.3 Die zwei elementaren Adressen: Kanal & Physische ID (Hexadezimal)
Für jedes Servo müssen zwei unterschiedliche Adressen konfiguriert werden:
- Kanal (CH1 bis CH4): Welchen Steuerkanal des Rotorflight-Mischers wertet das jeweilige Servo aus?
- Physikalische ID (00 bis 1A hexadezimal (0–26 dezimal)): Eindeutige Hardware-Busadresse für Telemetrie-Polling und Gerätekonfiguration auf dem FrSky S.Port/FBUS.
| Servo / Einbauort | Rotorflight Funktion | Kanal (Kanal) | Physikalische ID (Physikalische ID) | Werkseinstellung |
|---|---|---|---|---|
| Servo 1 | Taumelscheibe Nick (TS1) | CH1 | 0A | 0A (kann bleiben) |
| Servo 2 | Taumelscheibe Roll Links (TS2) | CH2 | 0B | 0A → anpassen! |
| Servo 3 | Taumelscheibe Roll Rechts (TS3) | CH3 | 0C | 0A → anpassen! |
| Servo 4 | Heckrotor (Tail) | CH4 | 0D | 0A → anpassen! |
Warnung: Zwingend einzeln programmieren (Kollision bei gleicher Physical ID)
Alle FrSky Servos werden ab Werk mit der Standard-ID 0A (oder teils 0C) und Kanal CH1 ausgeliefert. Wenn mehrere Servos mit identischer Physical ID gleichzeitig am Sternpunkt hängen:
- Antworten beide gleichzeitig auf Telemetrieabfragen → Telemetriekollisionen (Sensor Lost).
- Überschreibt der Sender beim Speichern im Menü XAct alle am Bus hängenden Servos gleichzeitig. Verbindlicher Ablauf: Servos vor dem Zusammenstecken des Sterns nacheinander einzeln anstecken, ID und Kanal vergeben, mit [ Speichern ] im Servo sichern und erst danach im Modell zusammenstecken!
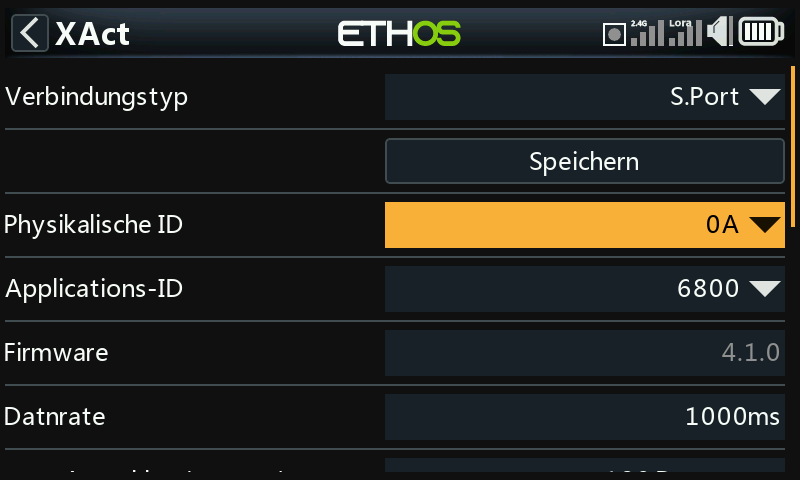
Ethos XAct Gerätekonfiguration – Physikalische ID (Hex) und S.Port/FBUS Verbindung.
3.4 Vollständige Parameter-Referenz des Ethos XAct-Menüs
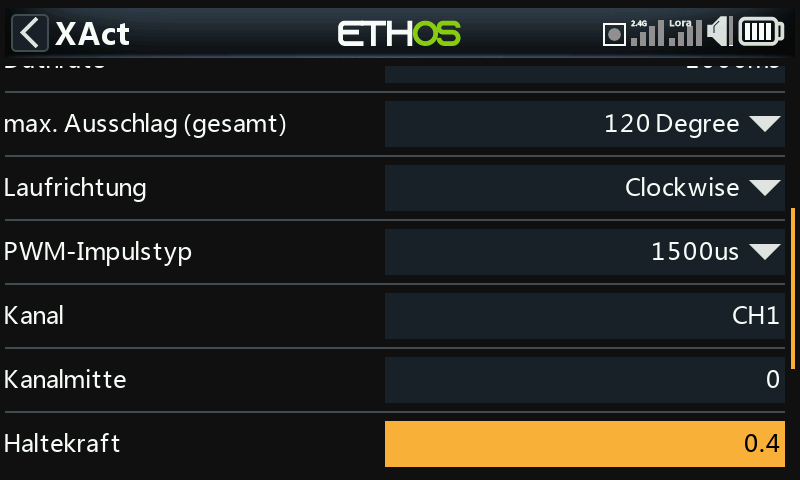
Ethos XAct Parameter – Drehwinkel, Laufrichtung, Kanalzuweisung und Kanalmitte.
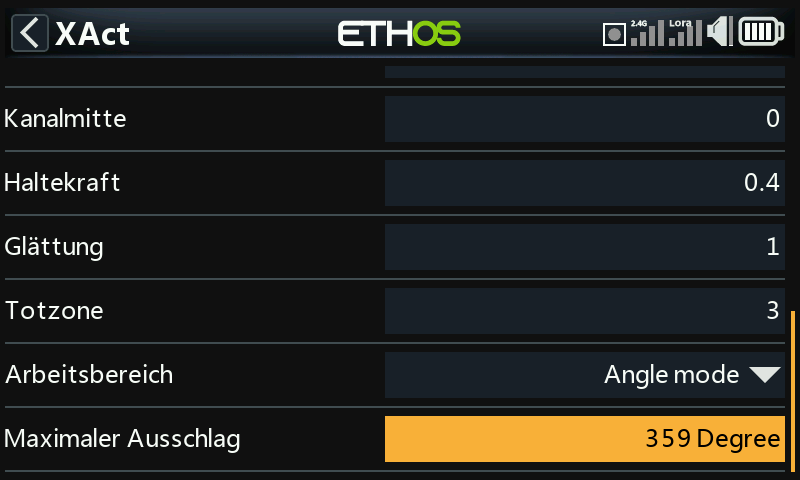
Ethos XAct Feinabstimmung – Haltekraft, Filterglättung, Totzone und Arbeitsbereich.
Parameter im Detail & Rotorflight-Empfehlungen
| Parameter | Standard | Empfehlung für Heli / Rotorflight | Funktion & Begründung |
|---|---|---|---|
| Verbindungstyp | S.Port | S.Port / FBUS | Kommunikationsprotokoll für das Konfigurationstool. |
| Physikalische ID | 0A | 0A, 0B, 0C, 0D | Eindeutige Sensor-Polling-ID im Bus (siehe Tabelle oben). Jedes Servo benötigt eine eigene ID. |
| Applications-ID | 6800 | 6800 | Standard FrSky Sensor-App-ID für XAct Telemetrieservos. Nicht verändern. |
| Firmware | 4.1.0 | (read-only) | Zeigt den aktuellen Firmware-Stand des Servos an. |
| Datenrate | 1000ms | 1000ms | Telemetrie-Sendeintervall (Spannung, Strom, Temp, Last). 1 s entlastet den Bus; bei Bedarf auf 500 ms verkürzbar. |
| max. Ausschlag (gesamt) | 120 Degree | 120 Degree | Passt perfekt zu Rotorflight! Definiert den mechanischen Drehwinkel (±60°) bei 100 % Signalausschlag (Details unten). |
| Laufrichtung | Clockwise | Clockwise | Drehrichtung des Abtriebshebels. Wirkrichtungen werden sauber im Rotorflight Configurator invertiert, nicht im Servo. |
| PWM-Impulstyp | 1500us | 1500us | Reiner Fallback für analogen PWM-Betrieb. Wird im digitalen FBUS-Betrieb ignoriert. |
| Kanal | CH1 | CH1 bis CH4 | Weist dem Servo seinen Steuerkanal aus dem Rotorflight-Mixer zu (TS Nick = CH1, Roll L = CH2, Roll R = CH3, Heck = CH4). |
| Kanalmitte | 0 | 0 (bzw. mechanischer 90°-Trimm) | Hardware-Nullpunkt des Servos. Ideal, um das Servohorn nach dem Aufstecken absolut rechtwinklig (90°) auszurichten, ohne FBL-Weg zu verlieren. |
| Haltekraft | 0.4 | 0.4 | Interner P-Gain / Haltemoment des Servomotors. Werkswert 0.4 ist ideal. Zu hohe Werte führen zu Summen und Vibrationen. |
| Glättung | 1 | 1 | Interner Tiefpassfilter für Stellsignale. 1 bietet minimale Latenz für die schnelle Rotorflight-Regelschleife. |
| Totzone | 3 | 3 | Elektronisches Spiel (Deadband) um die Sollposition. Verhindert Ruhezittern und Knurren auf der Werkbank. |
| Arbeitsbereich | Angle mode | Angle mode | Zwingend Angle mode (winkelbegrenztes Positionsservo). Nicht auf Endlosrotation (360°/Winde) schalten! |
| Maximaler Ausschlag | 359 Degree | 359 Degree | Maximaler Winkel des Servos (Servo-Feld 0x41, Bereich 0–359°, laut Quelle nur bei Series-65+-Servos). Auf Standard lassen. Der Ausschlag von 120° wird über max. Ausschlag (gesamt) gesetzt, nicht hierüber. |
3.5 Wie passen die 120° zum Rotorflight-System?
Hinweis: 120° Gesamtweg (±60°) ist der optimale Helikopter-Standard
- Geometrie im Heli: Bei Hubschrauber-Taumelscheiben und Heckanlenkungen wird im Flugbetrieb typischerweise ein mechanischer Servoweg von ca. ±35° bis ±45° für maximalen kollektiven und zyklischen Pitch genutzt.
- Dynamischer Headroom für den FBL-PID-Loop: Die Einstellung 120 Degree liefert bei vollem FBUS-Signalweg (1000–2000 µs Äquivalent) genau ±60° Drehwinkel. Damit besitzt der Rotorflight-PID-Regler ausreichend Spielraum für überlagerte Steuerkommandos (z. B. Voll-Nick + Voll-Roll + Voll-Pitch gleichzeitig), ohne jemals in den Hardware-Endanschlag des Servos zu laufen.
- Warum nicht 180° oder mehr? Würde man den Gesamtweg des Servos auf 180° stellen, würde sich der Weg pro Signalstufe vergrößern. Man müsste die Servowege im Rotorflight Configurator stark drosseln (z. B. auf 50–60 %), was die nutzbare digitale Steuerauflösung und Haltekraft verschlechtern würde.
- Ergebnis: Die Einstellung 120 Degree passt zu 100 % zum Rotorflight-System und sollte unverändert übernommen werden.
3.6 Telemetrie-Sensoren in Ethos einlesen & überwachen
Nachdem die Servos mit eindeutigen Physical IDs (0A bis 0D) im FBUS hängen, können ihre Sensoren in Ethos unter Modell → Telemetrie gescannt werden:
- Telemetriewerte je Servo (ID 0A–0D): Der Telemetrie-Frame liefert Strom, Spannung und Temperatur (WingFlight-Quellcode src/main/drivers/fbus_sensor.c:533-535, Bitmasken fbus_sensor.h:99-101). Die Namen in Ethos stehen in Abschnitt 4.4:
- Strom (A), Spannung (V), Temperatur (°C) – SRV1 Strom, SRV1 Spann., SRV1 Temp..
- Belastung und Blockiererkennung sind im dekodierten Frame nicht enthalten. Ein Blockieren erkennt man stattdessen am Strom (Alarm unten).
- Empfohlene Senderalarme:
- Temperatur > 70 °C: Warnt vor thermischer Überlastung oder schwergängigen Kugelpfannen.
- Dauerstrom > 3,5 A pro Servo: Warnt vor mechanischem Anlaufen / Blockieren im Flug.
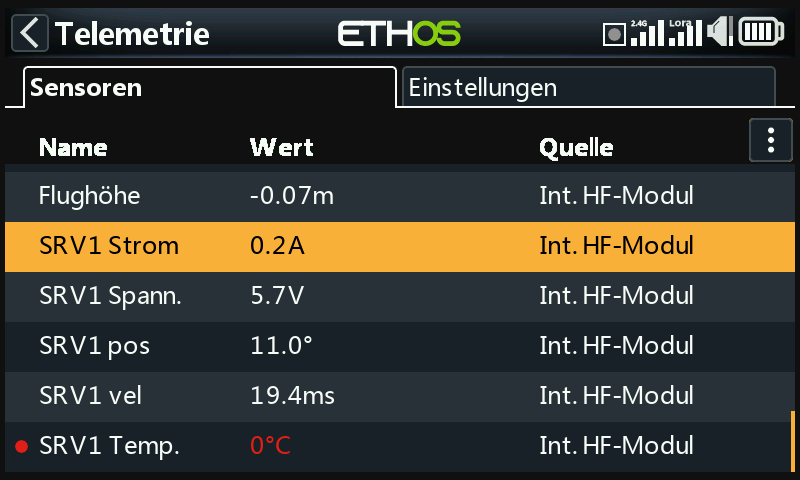
Automatisch erkannte Servo-Sensoren in der Ethos Telemetrie-Übersicht.
4. Konfiguration in Rotorflight 2 (Configurator & Lua Suite)
4.1 Seriellen Port im Configurator einrichten (Konfiguration -> Serielle Anschlüsse)
Im Rotorflight Configurator wird die Schnittstelle direkt und komfortabel im Tab Konfiguration eingerichtet:
- Den Tab Konfiguration öffnen.
- In der rechten Box Serielle Anschlüsse die Zeile UART4 (entspricht physisch Port A am RF007 TWIN) suchen.
- Im ersten Dropdown-Menü für UART4 F.BUS auswählen (das zweite Dropdown bleibt auf Auto).
- Empfänger prüfen: UART6 ist standardmäßig als Serieller Empfänger (Auto) für die Funkstrecke konfiguriert.
- Unten rechts auf Speichern und neu starten klicken.
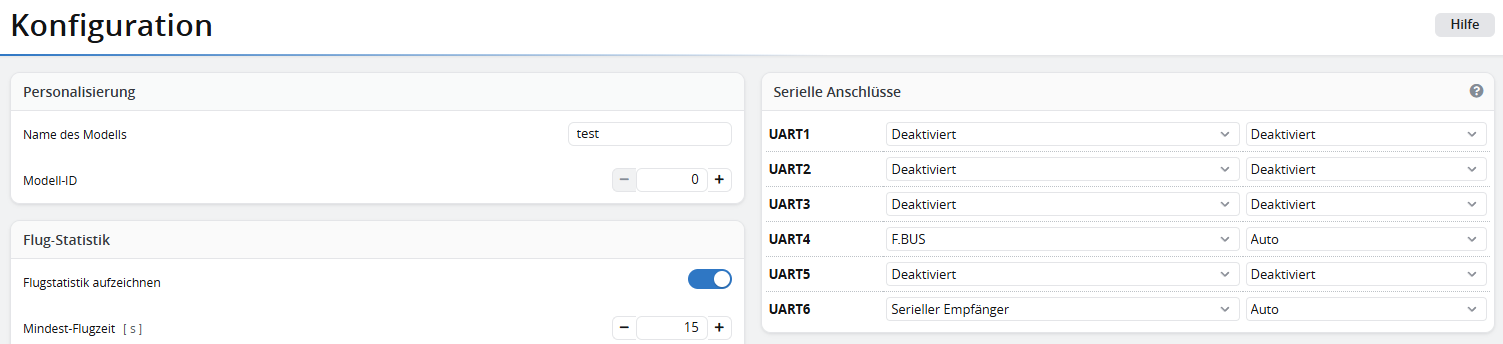
Rotorflight Configurator -> Konfiguration -> Serielle Anschlüsse: UART4 auf F.BUS für die Servos an Port A.
Wichtig: Servo-Telemetrie in Rotorflight aktivieren (fbus_master_forwarded_sensors)
Standardmäßig leitet Rotorflight die Telemetriedaten der am Bus erkannten Servos nicht an den FrSky-Empfänger weiter (alle Weiterleitungs-Slots stehen ab Werk auf 255 = inaktiv).
1. Empfänger-Voraussetzung:
Der FrSky-Empfänger muss per FBUS am Flight Controller angebunden sein, damit der Rückkanal zum Sender zur Verfügung steht.2. Weiterleitung in der Rotorflight CLI aktivieren:
Im CLI-Tab des Rotorflight Configurators die dezimalen Physical IDs der Servos eintragen (0A = 10, 0B = 11, 0C = 12, 0D = 13):set fbus_master_forwarded_sensors = 10, 11, 12, 13, 255, 255, 255, 255 save(Bei nur einem Servo im Testbetrieb genügt: set fbus_master_forwarded_sensors = 10, 255, 255, 255, 255, 255, 255, 255)
3. Diagnose am Flight Controller prüfen (fbus_sensors):
Nach dem Neustart in der CLI den Diagnosebefehl eingeben:fbus_sensorsIn der Spalte Forwarded muss nun bei den konfigurierten IDs der Status YES stehen:
Observed FBUS/S.Port Sensors:
Physical ID | Source | Sensor Name       | Forwarded | App IDs   | Packets
----------- | ------ | ----------------- | --------- | --------- | -------
10          | FBUS   | XACT_SERVO        | YES       | 0x6800    | ...
11          | FBUS   | XACT_SERVO        | YES       | 0x6800    | ...
12          | FBUS   | XACT_SERVO        | YES       | 0x6800    | ...
13          | FBUS   | XACT_SERVO        | YES       | 0x6800    | ...
4. Sensoren in Ethos einlesen:
Am Sender auf Modell → Telemetrie → Sensoren suchen gehen. Ethos findet daraufhin die Servodaten (SRV1 Strom, SRV1 Spann., SRV1 pos, SRV1 vel, SRV1 Temp.).
4.2 Servos-Tab in Rotorflight: Bus Servo Configuration
Im Tab Servos des Rotorflight Configurators gibt es zwei getrennte Abschnitte:
- PWM Servo Configuration:
Definiert die klassischen PWM-Ausgänge S1–S3 und Tail. Bei reiner FBUS-Ansteuerung über Port A laufen die Steuersignale nicht über diese Pins (auch wenn die Servos hierüber ihren Strom beziehen). - Bus Servo Configuration (entscheidend für FBUS-Servos):
Hier werden die 16 digitalen Bus-Servokanäle des FBUS-Frames verwaltet:- Quelle (Mixer vs. RX):
- Kanäle 1 bis 4 (und 5–8): Stehen standardmäßig auf der Quelle Mixer. Dadurch werden die fertig berechneten Regler-Ausgaben des Rotorflight-Mischers direkt auf die Bus-Servos 1 (Nick), 2 (Roll L), 3 (Roll R) und 4 (Heck) gelegt!
- Kanäle 9 bis 16: Stehen auf Quelle RX (direktes Durchschleifen von RC-Kanälen für Sonderfunktionen wie Beleuchtung, Einziehfahrwerk oder Rettungssender).
- Parameter der Bus-Servos:
- Mitte: 1500 µs (digitaler Neutralpunkt)
- Min / Max: -500 bis +500 (definiert den nutzbaren FBL-Weg)
- Skalierung negativ / positiv: 1000 / 1000
- Umkehr: Invertiert die Wirkrichtung des jeweiligen Servos im Bus-Datenstrom
- Geometrie Korr.: Aktiviert die lineare Geometriekorrektur für CCPM-Taumelscheibenanlenkungen
- PWM-Signal: Live-Balkenanzeige der aktuellen Steuerwerte (z. B. 1500 / 1499 µs)
- Quelle (Mixer vs. RX):
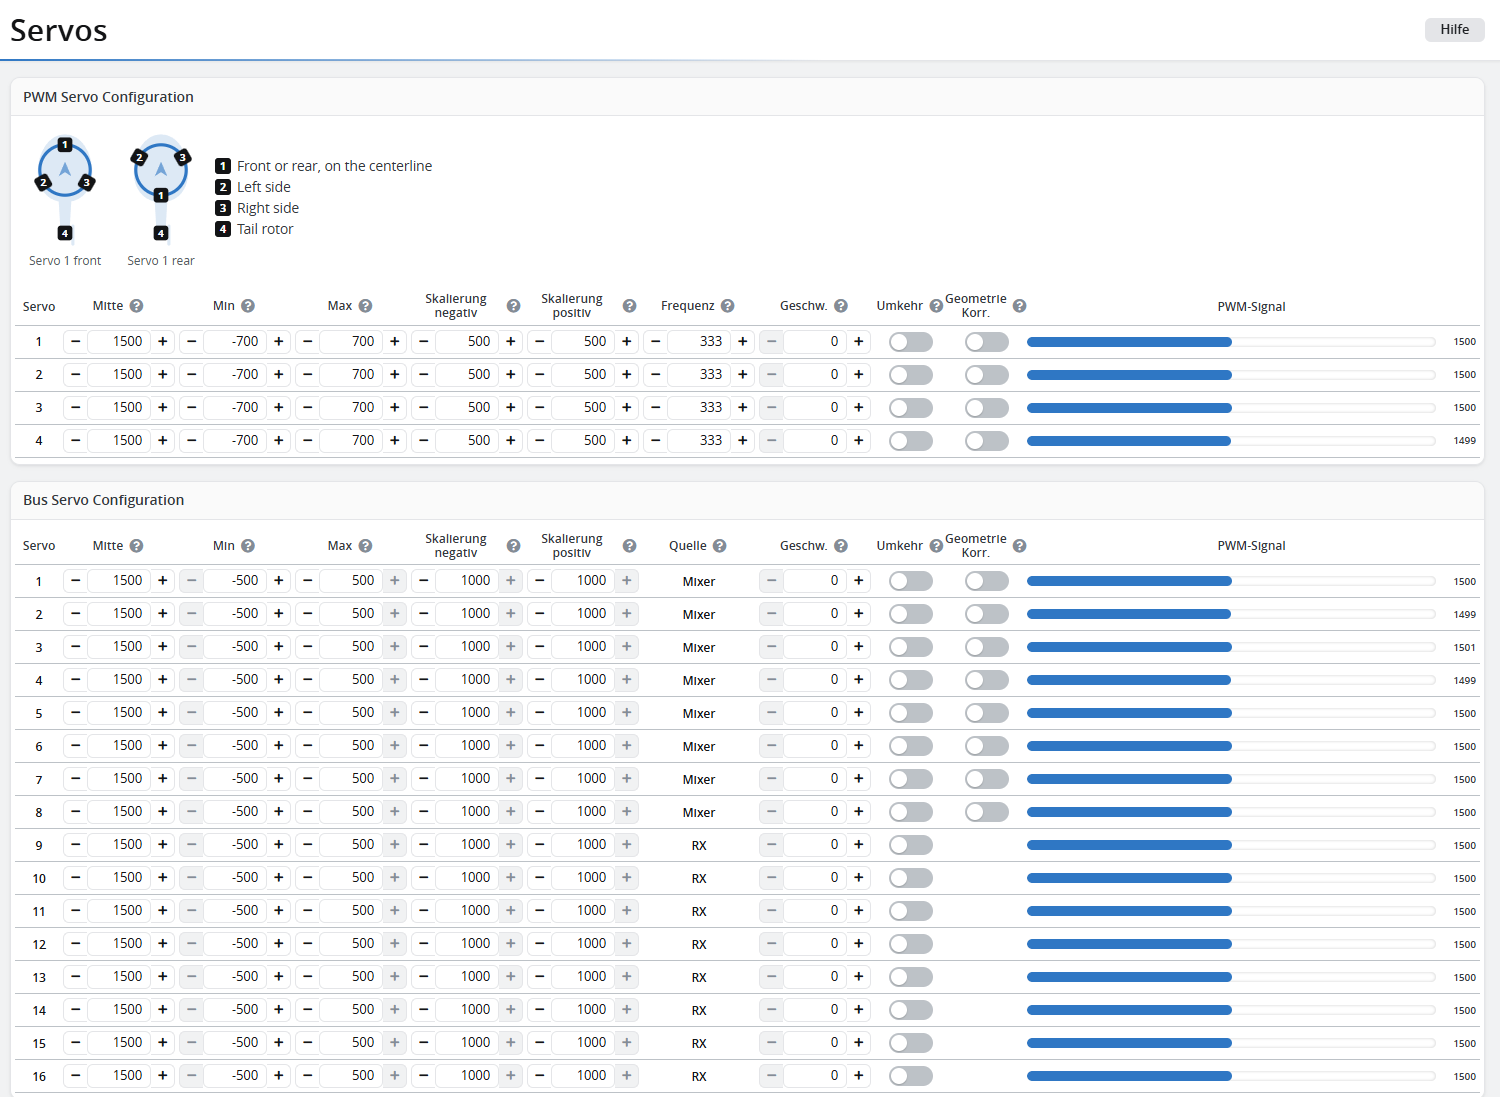
Rotorflight Configurator -> Servos Tab: Bus Servo Configuration mit Mischer-Zuweisung für Servos 1–4.
Hinweis: Warum bus_servo_clone_pwm in Rotorflight nicht existiert
In manchen CLI-Referenzen taucht der Befehl set bus_servo_clone_pwm = ON auf. Dieser existiert in Rotorflight nicht, sondern stammt aus WingFlight (Flächen-Firmware).
- Hintergrund: WingFlight besitzt für Flugzeuge Modell-Wizards, die historisch ausschließlich PWM-Mixerregeln generieren – dort klont dieser Befehl die Signale auf den Bus.
- Rotorflight-Architektur: In Rotorflight (Heli) ist die digitale Bus-Anbindung von Haus aus nativ integriert: Sobald die Bus-Servokanäle 1 bis 4 in der Tabelle oben auf Quelle Mixer stehen, greift der FBL-Mischer direkt auf die Bus-Servos zu. Es wird in Rotorflight kein Klon-Befehl benötigt.
4.3 Taumelscheiben-Geometrie & Mischer (Tab „Mischer“)
Im Tab Mischer des Rotorflight Configurators wird das CCPM-Mischersystem für die Taumelscheibe und das Heck konfiguriert:
- Hauptrotor-Einstellungen:
- Taumelscheiben-Typ: CCPM 120° (Standard für moderne FBL-Helis).
- Servozuordnung (120°-Geometrie):
- Servo 1: Nick / Elevator (auf der Längsachse; je nach Mechanik Servo 1 front oder Servo 1 rear).
- Servo 2: Roll Links (Aileron L).
- Servo 3: Roll Rechts (Aileron R).
- Servo 4: Heckrotor (Tail).
- Drehrichtung Hauptrotor: z. B. Im Uhrzeigersinn (Rechtsdreher).
- Steuerrichtungen: Roll, Nick und Kollektiv-Pitch auf Normal (bzw. invertiert entsprechend der Hebelkinematik).
- Hauptrotor-Geometrie & Pitch-Limits:
- Zyklische & Kollektiv-Pitch Kalibrierung: Pitchlehre aufsetzen und im Mischer die Werte (z. B. 25,0 % Kalibrierung für ±12,5° kollektiv, zyklisch für Feedforward) einmessen.
- Limits: Grenzwerte für zyklische Blattverstellung (z. B. 15,0°) und Kollektiv-Pitch (z. B. 15,0°) definieren, um ein mechanisches Auflaufen bei Vollausschlag zuverlässig zu verhindern.
- Durch die exakte 90°-Hardware-Vorausrichtung direkt im Servo (Ethos XAct-Menü) bleibt der volle digitale FBL-Regelweg absolut symmetrisch erhalten.
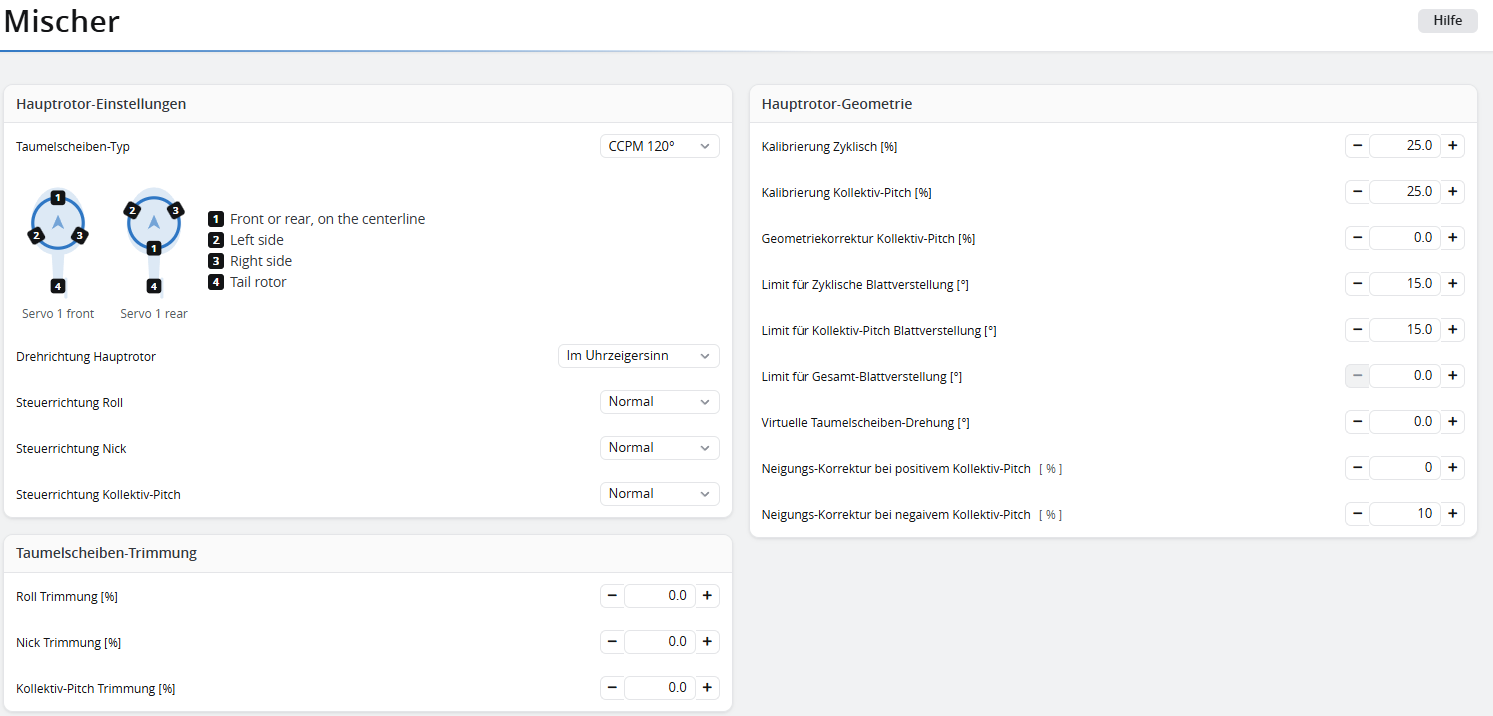
Rotorflight Configurator -> Tab Mischer: CCPM 120° Taumelscheiben-Geometrie und Geometrie-Kalibrierung.
4.4 Anzeige der Servotelemetrie in Ethos
Nach dem Einlesen über Modell → Telemetrie → Sensoren suchen listet Ethos die Live-Werte der Servos auf:
Eingelesene Telemetriesensoren in Ethos mit Live-Werten für Servo 1 (Strom, Spannung, Position, Stellzeit, Temperatur).
Die Servos liefern fünf diskrete Telemetriegrößen pro Servo:
- SRV1 Strom: Aktuelle Stromaufnahme (z. B. 0.2A im Ruhezustand). Ideal zur Erkennung von mechanischem Auflaufen oder Schwergängigkeiten.
- SRV1 Spann.: Betriebsspannung an der Servoelektronik (z. B. 5.7V). Dient zur Überwachung von BEC-Spannungseinbrüchen unter Last.
- SRV1 pos: Aktuelle Winkelposition des Servoarms (z. B. 11.0°).
- SRV1 vel: Gemessene Stellzeit / Geschwindigkeit (z. B. 19.4ms).
- SRV1 Temp.: Interne Temperatur der Servoelektronik (z. B. 0°C im Kaltzustand).
Hinweis: Dashboard in der Rotorflight Ethos Lua Suite
In der aktuellen Version der Rotorflight Ethos Lua Suite existiert kein eigenes Widget oder Dashboard für Servodaten (die Suite konzentriert sich auf FBL-Status, Drehzahlregler, PID-Tuning und ESC-Telemetrie). Die Servowerte können jedoch jederzeit über die nativen Ethos-Bildschirme (z. B. Standard-Telemetrieseiten mit Werte-Widgets oder Min/Max-Anzeigen) auf dem Senderdisplay der X18RS visualisiert und geloggt werden.
5. Pre-Flight Checks (Funktionsprüfung)
Vor der Montage der Haupt- und Heckrotorblätter sind folgende Sicherheitsprüfungen zwingend durchzuführen:
- Bus-Kanal-Check (Knüppelbefehle):
- Pitch positiv → Alle drei Taumelscheibenservos laufen gleichmäßig in die korrekte Pitch-Richtung.
- Nick drücken → Taumelscheibe neigt sich nach vorne.
- Roll rechts → Taumelscheibe neigt sich nach rechts.
- Heck rechts → Heckservo steuert in die korrekte Richtung.
- FBL-Sensor-Gegensteuer-Check (Kreiselwirkrichtung):
- Heli nach vorne kippen → Taumelscheibe steuert nach hinten dagegen.
- Heli nach links rollen → Taumelscheibe steuert nach rechts dagegen.
- Heck zügig nach links drehen → Heckrotor steuert nach rechts dagegen.
- Vollausschlag- & Freigängigkeitstest (Strom-Monitoring):
- Motor disarmed. Vollen kollektiven Pitch geben und Taumelscheibe mit dem Nick/Roll-Knüppel voll kreisen lassen.
- Gleichzeitig die Stromwerte (SRV1 Strom bis SRV4 Strom) auf der Ethos-Telemetrieseite beobachten: Tritt an einer Stelle ein starker Stromanstieg auf, läuft die Mechanik mechanisch an → Zyklische Limits in Rotorflight reduzieren!
- Soft-Start Test:
- Heli ausschalten. Taumelscheibe von Hand vorsichtig leicht verstellen.
- Akku anstecken: Die Servos dürfen nicht schlagartig zucken, sondern müssen sanft und gleichmäßig in die Neutrallage fahren.